¿Cuál fue el reto o problema a resolver?
Los utillajes para robots colaborativos son soportes y guías que sujetan y posicionan las piezas para que los robots puedan cogerlas y colocarlas con precisión. El uso de estos robots en las líneas de producción está cada vez más extendido, porque permite aumentar la eficiencia, la calidad y la seguridad de los procesos.
El proyecto, de desarrollo de producto, se enmarcó en la fabricación de producto y, en concreto, en el diseño de utillajes y repuestos complejos: un cliente necesitaba un utillaje para intercambiar piezas entre dos robots colaborativos distintos dentro de un proceso de bin picking y ensamblaje.
DISEÑO DE UTILLAJES Y REPUESTOS COMPLEJOS
¿Necesitas un utillaje a medida para que tus robots manipulen piezas con precisión? Conoce nuestro servicio de diseño de utillajes y repuestos complejos

Intercambio de piezas entre dos robots colaborativos
Los robots colaborativos plantean nuevos retos en el diseño y la fabricación de utillajes que faciliten la manipulación de las piezas entre unos robots y otros.
Un robot colaborativo, o cobot, está pensado para trabajar cerca de las personas, con límites de fuerza y velocidad y sensores que le permiten detenerse ante un contacto. Suele ser más ligero y fácil de reprogramar que un robot industrial convencional, lo que facilita incorporarlo a líneas ya existentes.
En este proyecto, el utillaje debía servir de paso intermedio: el primer robot sacaba el componente del embalaje y lo colocaba en el utillaje, y el segundo robot lo recogía del utillaje y lo insertaba en su posición de ensamblaje final. El utillaje se convertía así en el punto de encuentro entre dos robots distintos, y de su diseño dependía que el traspaso de la pieza fuera fiable.
Posición exacta de la pieza pese a las desviaciones del robot
El principal problema era garantizar que la posición final de las piezas sobre el utillaje fuera exactamente la misma en cada ciclo, con independencia de las posibles desviaciones del primer robot.
En el bin picking, el robot toma piezas que no llegan en una posición fija, por lo que la forma en que las coge puede variar ligeramente de una vez a otra. Si nada lo corrige, esas pequeñas diferencias se trasladan al lugar donde deja la pieza.
Si la pieza no queda siempre en el mismo sitio, el segundo robot no puede insertarla con precisión y el ensamblaje final pierde calidad.
Esa repetibilidad era imprescindible para asegurar la precisión y la calidad del ensamblaje final. El utillaje, por tanto, no podía limitarse a sostener la pieza: tenía que corregir las pequeñas variaciones de colocación y llevar la pieza siempre a la misma posición.
Utillaje para bin picking diseñado en un plazo muy reducido
El objetivo del proyecto era diseñar, fabricar y validar un utillaje que cumpliera todos los requisitos del cliente en un tiempo muy reducido.
Los utillajes de una línea de montaje se fabrican tradicionalmente por mecanizado, un proceso preciso pero con más tiempo de preparación. Cuando el utillaje se necesita rápido o puede cambiar durante la puesta en marcha, la impresión 3D permite fabricar y modificar versiones en mucho menos tiempo.
Para conseguirlo se planteó aprovechar las ventajas de la impresión 3D, que permite pasar del diseño a una pieza funcional con rapidez. El plazo condicionaba la forma de trabajar: había que acertar con el diseño desde el principio y poder fabricar y probar el utillaje sin depender de procesos largos.
CUÉNTANOS TU CASO
¿Tienes una línea con robots colaborativos y te falla el posicionamiento de las piezas? Envíanos las piezas y la descripción del proceso y te proponemos cómo resolverlo
¿Cómo se abordó o cuál fue la solución?
La solución la lideró el equipo de Desarrollo de Producto con un enfoque integral, desde el estudio detallado de las piezas hasta la implementación del utillaje en la línea de producción.
El trabajo se organizó en tres fases: análisis y digitalización, desarrollo mecánico del utillaje y fabricación mediante impresión 3D.
Digitalización de las piezas y de la línea de montaje
En la fase inicial, el equipo analizó en detalle las piezas y digitalizó por completo la línea de montaje, una tarea apoyada en el escaneado 3D y digitalización de piezas.
La digitalización mediante escaneado 3D captura la geometría real de piezas y equipos en forma de nube de puntos o de malla. Trabajar sobre esa geometría real, y no solo sobre planos, ayuda a detectar interferencias y holguras antes de fabricar el utillaje.
El objetivo era asegurar que el diseño del utillaje se adaptara con precisión a las particularidades de cada elemento que intervenía en el proceso. La experiencia del equipo y el intercambio continuo con el cliente permitieron entender a fondo los requisitos y diseñar una solución a medida.
Desarrollo mecánico del utillaje con autoposicionamiento
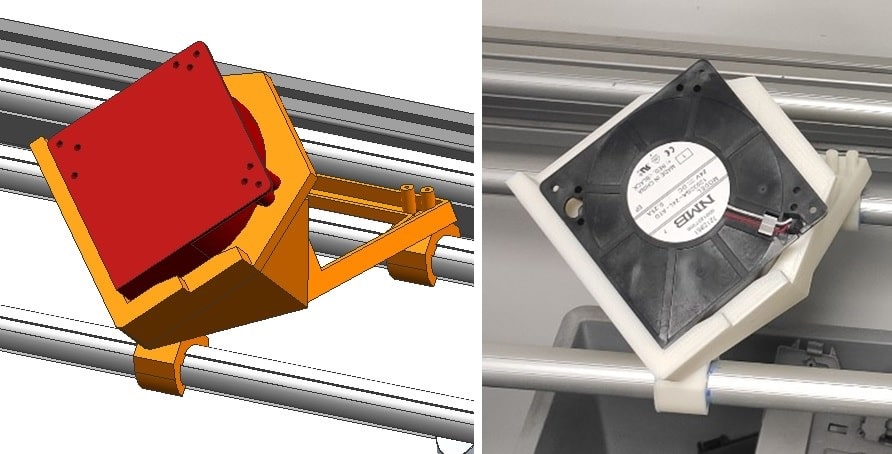
El desarrollo mecánico del utillaje se abordó con software de modelado 3D avanzado. El resultado fue un diseño robusto, eficiente y adaptable, que facilitaba el autoposicionamiento preciso de las piezas.
El autoposicionamiento suele conseguirse con geometrías que guían la pieza hasta su sitio, como rampas, chaflanes o alojamientos con forma de embudo. Si el robot deja la pieza ligeramente desplazada, la gravedad y esas superficies la conducen a la posición correcta.
Un utillaje que autoposiciona la pieza absorbe las pequeñas desviaciones del primer robot y entrega al segundo siempre la misma posición.
El diseño garantizaba la funcionalidad del utillaje y, además, su capacidad para adaptarse a posibles variaciones en el proceso de producción. Con ello se obtuvo una solución versátil y duradera para el paso de piezas entre los dos robots.
Utillajes para robots colaborativos fabricados en impresión 3D FDM
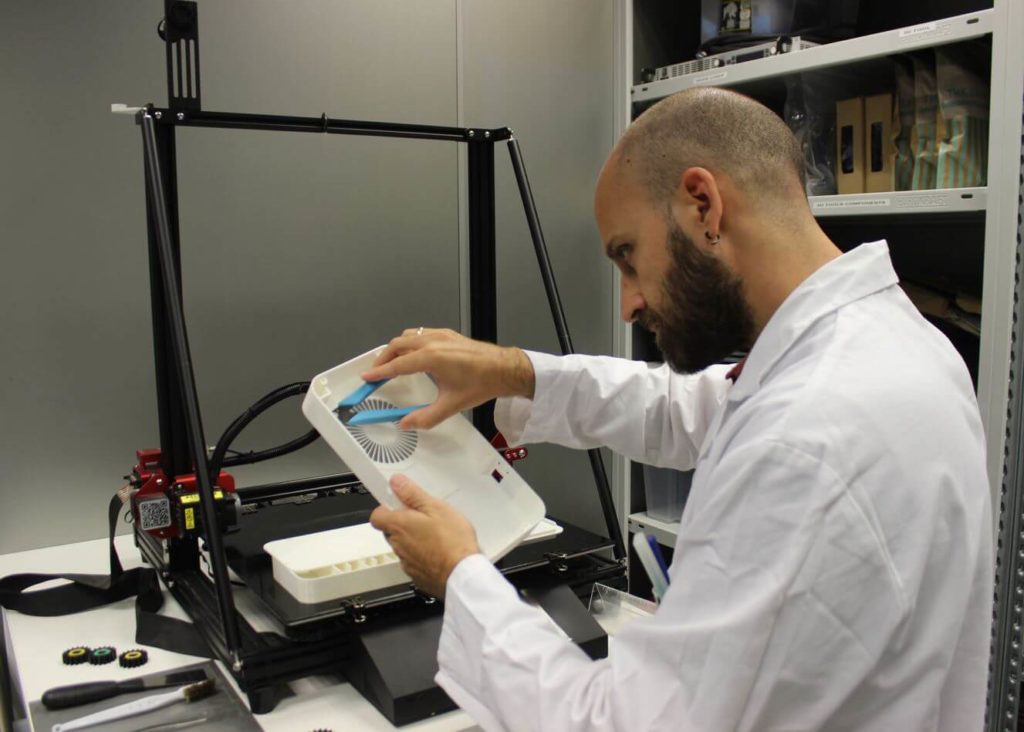
El diseño se fabricó mediante impresión 3D FDM, elegida por su rapidez en la obtención de piezas sin comprometer la calidad necesaria para el proyecto.
La impresión FDM, o modelado por deposición fundida, construye la pieza depositando capa a capa un filamento termoplástico fundido. Es una de las tecnologías más rápidas y económicas para obtener piezas funcionales, aunque sus capas son visibles y su precisión es menor que la de otras tecnologías como la resina.
Esta tecnología encajaba con el plazo reducido del encargo, ya que permitía tener el utillaje listo para validarlo en la línea en poco tiempo.
La impresión 3D FDM permite fabricar un utillaje funcional en poco tiempo, algo decisivo cuando el plazo del proyecto es muy reducido.
El utillaje cumplió los requisitos del cliente. Otros trabajos con robots colaborativos son el diseño y prototipado de garras para robots colaborativos y el diseño de soportes de cámaras para robots colaborativos, y para elegir la tecnología de fabricación adecuada resulta útil la guía de prototipos de impresión 3D.