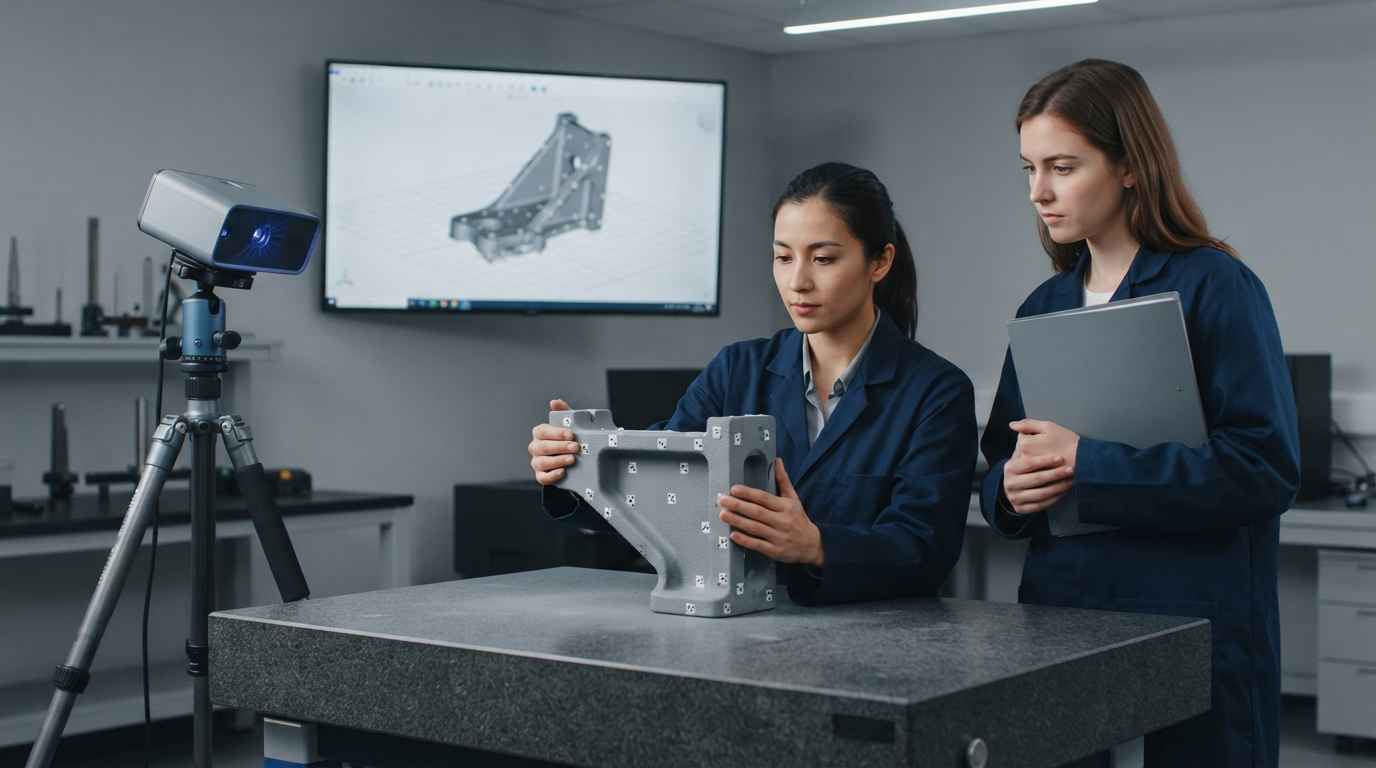
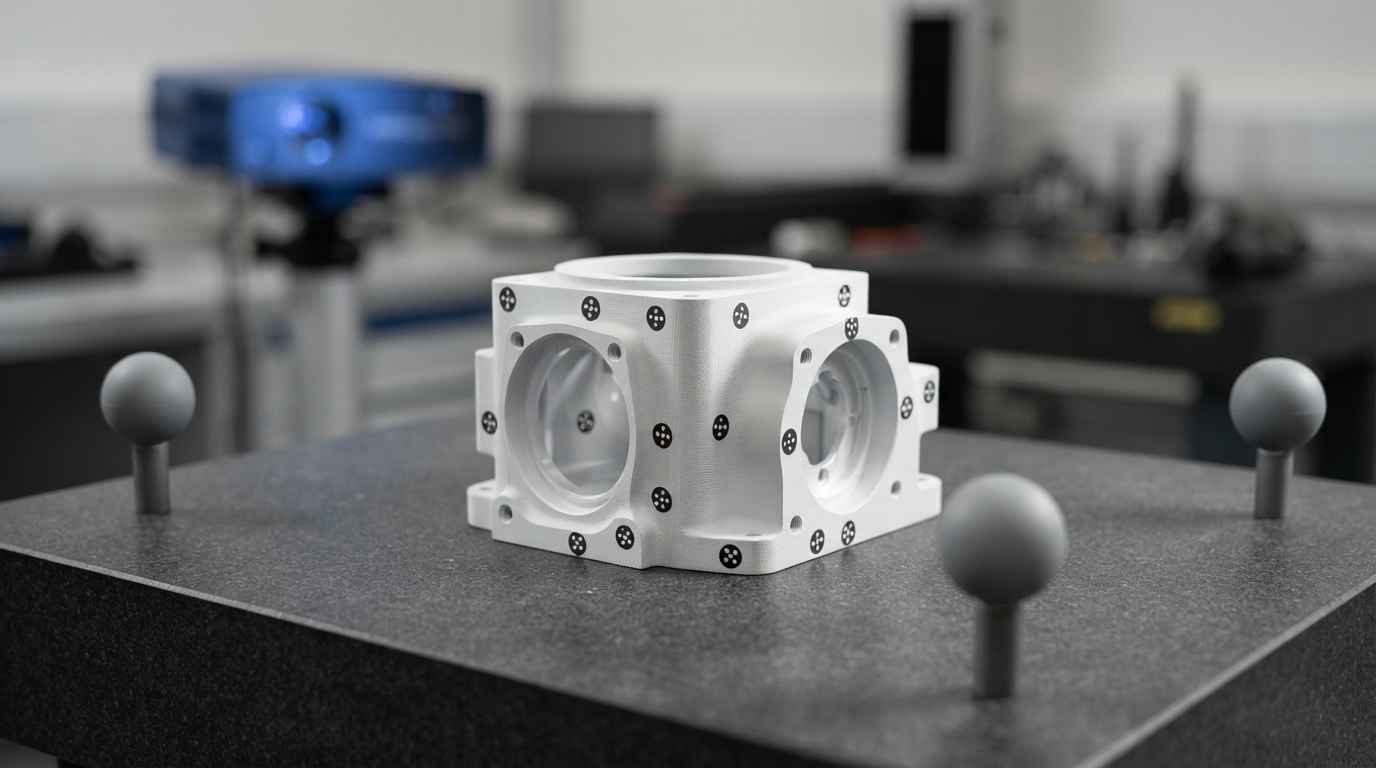
La verificación dimensional por escaneo 3D es la comparación numérica entre la geometría real de una pieza fabricada y el modelo CAD que la define, expresada como desviación en cada punto de la superficie.
Tienes la primera pieza de una serie, o un lote que el cliente ha devuelto, y necesitas saber si la geometría coincide con lo que se diseñó. En desarrollo de producto ese contraste cierra el salto entre el modelo y la pieza física, y el modelo de partida es el que sale del diseño 3D y modelado mediante CAD, con sus cotas, sus tolerancias y su sistema de referencia.
Lo que decide el resultado no es el escáner, es la cadena que va de la resolución con la que capturas la superficie a la referencia contra la que alineas la nube de puntos. El desarrollo mecánico encadena las dos, y el escaneado 3D y digitalización de piezas cubre la captura.
DISEÑO 3D Y MODELADO MEDIANTE CAD
¿Necesitas comparar una pieza fabricada con el modelo que la define? Conoce nuestro servicio de diseño 3D y modelado mediante CAD

Qué comprueba la verificación dimensional por escaneo 3D
La verificación dimensional por escaneo 3D comprueba tres cosas distintas: si las cotas acotadas en el plano caen dentro de tolerancia, si las superficies libres se mantienen dentro de su envolvente admisible, y si la pieza va a montar con las que tiene al lado.
El entregable que decide no es el mapa, es la tabla de cotas con su desviación y su signo. Un informe que entrega solo el mapa deja el veredicto en manos de quien lo mira, como cualquier control de calidad de componentes industriales cuyo criterio no se fijó antes de medir.
Qué entrega una nube de puntos frente a un plano cotado
Una nube de puntos es un conjunto de coordenadas de la superficie real de la pieza, sin ninguna interpretación de qué parte de esa superficie es funcional. El plano hace lo contrario: ignora casi toda la geometría y declara qué cotas importan, con qué límites y respecto a qué referencias.
Entre la nube y el plano hay un trabajo de interpretación que consiste en extraer del dato bruto las entidades que el plano nombra (un plano de apoyo, un eje de taladro, un diámetro de encaje) y medir esas entidades. Ese ajuste de primitivas es donde el escaneo deja de ser una foto y se convierte en una medida.
De ahí sale una consecuencia práctica: lo que no está en el plano no tiene criterio. La excepción es la ingeniería inversa para el desarrollo de productos, donde la nube es el producto final y no un medio.
Densidad de puntos y resolución frente a la tolerancia que juzgas
La resolución de un escáner define el detalle geométrico más pequeño que distingue, y no coincide con su exactitud, que es cuánto se parece la coordenada medida a la real.
El paso entre puntos de los sistemas de luz estructurada y de triangulación láser se mueve, según el campo de visión, en un rango del orden de dos a diez centésimas de milímetro. Un detalle necesita varios puntos encima para quedar definido, así que un radio o un chaflán por debajo de unas tres veces el paso de malla aparece redondeado aunque la pieza lo tenga perfecto.
La regla operativa es comparar la incertidumbre del sistema con la tolerancia que vas a juzgar, no con el tamaño de la pieza. Si la cota lleva dos centésimas de tolerancia y el conjunto escáner más alineación deja una incertidumbre del mismo orden, la medida no decide nada, porque cualquier resultado cerca del límite es compatible con pieza buena y con pieza mala.
Un escáner con un paso de malla de cinco centésimas describe muy bien la forma de una carcasa y no sirve para dictaminar un ajuste H7. La resolución del escaneo se elige contra la tolerancia que hay que juzgar, no contra el tamaño de la pieza.
Alineación de la nube de puntos al CAD, best fit frente a datum del plano
La alineación es la operación que coloca la nube de puntos sobre el modelo CAD, y fija el valor de todas las desviaciones que vas a leer después.
Alineación best fit, qué reparte y qué oculta
El best fit coloca la nube minimizando la suma de los cuadrados de las distancias entre los puntos medidos y la superficie del CAD. Reparte el desajuste por toda la pieza y entrega el mapa de desviaciones más pequeño que la geometría admite.
El problema aparece cuando la pieza tiene función de montaje. Un best fit reparte un error de perpendicularidad entre las dos caras implicadas y deja las dos a la mitad de la desviación real, con lo que ninguna llega al límite y el mapa sale verde. La pieza no entrará en el utillaje, porque el utillaje no hace best fit: apoya en una cara, orienta con otra y topa en un tercer punto. La verificación dimensional de PCBs contra las cotas de plano antes del montaje es un control de ese tipo.
Alineación por el datum del plano, el sistema de referencia que manda
La alineación por datums reproduce en el software el apoyo físico que el plano declara, de forma que las desviaciones se miden desde donde la pieza se va a montar y no desde una posición de compromiso.
ISO 5459 establece cómo se especifican e interpretan los datums y los sistemas de datums en el acotado geométrico, con el orden de prioridad entre el primario, el secundario y el terciario. Ese orden dicta la secuencia de la alineación: el primario quita tres grados de libertad apoyando sobre un plano, el secundario quita dos orientando y el terciario quita el último.
Tres situaciones obligan a parar antes de alinear: que el plano no declare datums, y haya que acordar la referencia por escrito; que el datum sea una superficie que el escáner no ve (un agujero ciego, una cara interior), lo que exige un complemento por contacto; y que el datum esté deformado en la propia pieza.
El best fit responde a si la forma es la del diseño. La alineación por datum del plano responde a si la pieza va a montar. Son dos preguntas distintas y el informe tiene que decir cuál ha contestado, porque la respuesta cambia con la referencia.
CUÉNTANOS TU CASO
¿Tienes una pieza que no monta y un plano que dice que está bien? Envíanos la pieza, el plano y el modelo CAD y te proponemos el plan de verificación dimensional
Cómo se lee un mapa de desviaciones sin concluir de más
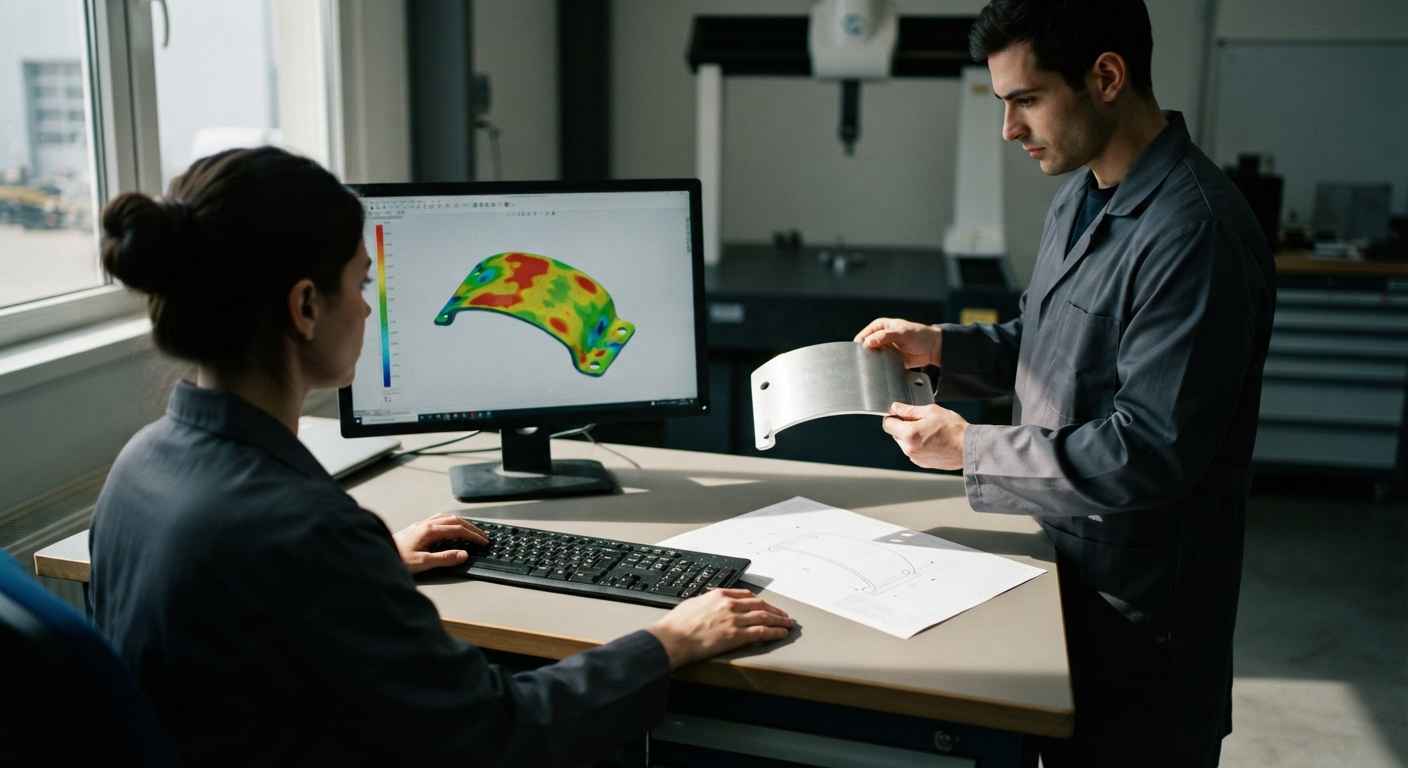
Un mapa de desviaciones es la representación en color de la distancia entre cada punto medido y la superficie nominal del CAD, con su signo.
Escala de color, umbral y signo de la desviación
La escala de color fija qué desviación se pinta de qué color, y cambiarla cambia el aspecto del mapa sin cambiar ni un número: el mismo escaneo pintado a más o menos una décima sale casi todo rojo, y a más o menos un milímetro sale casi todo verde. El umbral se ata a la tolerancia, porque si la banda verde es más ancha, el mapa aprueba zonas que el plano rechaza.
El signo tiene lectura de proceso. Material de más apunta a un sobreespesor, a un desgaste del utillaje o a una contracción menor de la esperada, y material de menos a lo contrario.
Del mapa de desviaciones a la cota acotada en el plano
La conversión del mapa a cotas es el paso que hace utilizable el escaneo.
Ese informe tiene cuatro columnas mínimas: la cota tal como aparece en el plano, el valor nominal con su tolerancia, el valor medido y la desviación respecto al límite más próximo.
No todas las características se cierran con el mismo método, y elegir el que corresponde evita el informe caro que mide mucho y decide poco.
| Qué tienes que verificar | Método que lo cierra | Qué entrega el resultado | Límite práctico del método |
|---|---|---|---|
| Forma de una superficie libre (carcasa, embutido, álabe) | Escaneo 3D óptico y comparación al CAD | Desviación en toda la superficie, con signo | No sostiene cotas de ajuste de pocas micras |
| Cota de ajuste entre dos piezas | Máquina de medir por coordenadas con palpador | Valor de la cota con su incertidumbre | Mide donde palpa, no ve la superficie intermedia |
| Tolerancia geométrica referida a datums | Alineación por el sistema de datums, por escaneo o por contacto | Desviación respecto a la referencia de montaje | Exige que el datum sea accesible y esté definido |
| Geometría interna o canal no accesible | Tomografía computarizada industrial | Geometría completa sin cortar la pieza | Resolución ligada al espesor y a la densidad |
| Rugosidad y textura de la superficie | Rugosímetro de contacto o perfilómetro óptico | Parámetros de rugosidad del perfil | Fuera del alcance de un escáner de forma |
| Deformación tras un ciclo térmico o un ensayo | Escaneo antes y después con la misma alineación | Campo de desplazamiento entre los dos estados | Exige que la referencia no se haya movido |
Cuándo el escáner no vale y hay que ir a máquina de medir por coordenadas
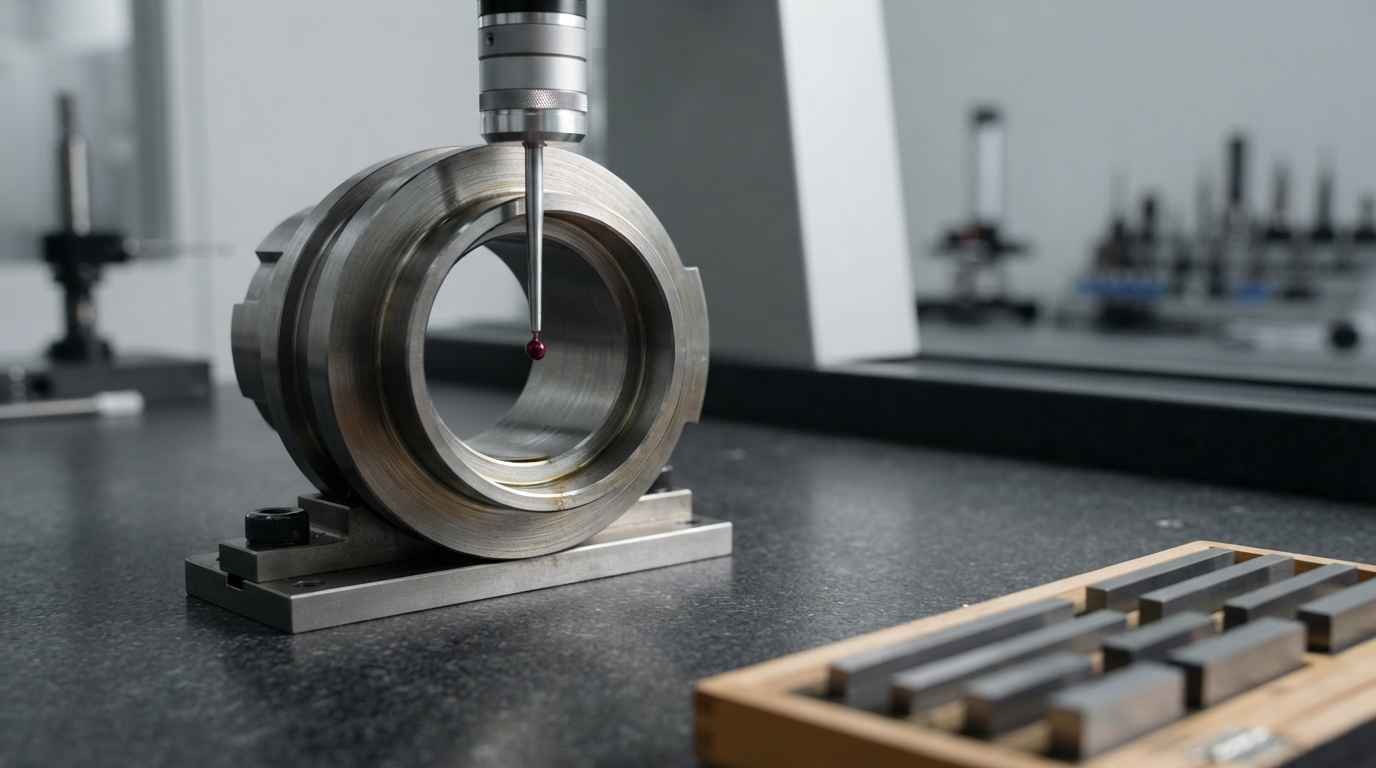
El escaneo 3D deja de ser el método adecuado cuando la tolerancia se acerca a la incertidumbre del sistema, cuando la característica es un elemento aislado y no una superficie, o cuando hace falta una incertidumbre declarada pequeña. En esos casos cierra la máquina de medir por coordenadas.
Cotas y tolerancias que el escaneo 3D no sostiene
Las cotas de ajuste con tolerancias de pocas micras quedan fuera del alcance práctico de un escáner óptico de superficie, porque la incertidumbre del conjunto es del mismo orden que la banda a discriminar, y el palpador de una máquina de medir trabaja un orden por debajo. Hay además geometrías que el escáner no ve: agujeros profundos de diámetro pequeño, roscas, ranuras estrechas y superficies en sombra respecto a todas las vistas.
El reparto en una pieza real suele ser mixto. Las superficies de forma por escaneo, las cotas de ajuste y las tolerancias geométricas apretadas por contacto, y un sistema de referencia común para que los dos resultados se lean en el mismo informe. Ese doble control alimenta después la optimización y simplificación de piezas.
El escaneo sí es el método de elección cuando no hay plano y hay que construirlo. Es el punto de partida para replicar un componente cuando no existen planos técnicos y para la ingeniería inversa de un componente descatalogado, donde la nube se convierte en modelo y el modelo en el plano que faltaba.
Trazabilidad, calibración e incertidumbre declarada
Un resultado dimensional es defendible cuando lleva tres cosas, el método identificado, la calibración trazable a patrones y la incertidumbre informada.
Para los sistemas ópticos de digitalización de área, la directriz VDI/VDE 2634 define los ensayos de aceptación y de verificación periódica, con la parte 2 para los sistemas basados en digitalización de área y la parte 3 para los multivista. De ahí salen los parámetros del equipo (error de palpación de la forma, error de distancia entre esferas, error de medida de longitud), que son los que hay que pedir en el certificado.
La incertidumbre se usa después contra el límite de especificación, y ahí entra ISO 14253-1, que fija las reglas de decisión para demostrar la conformidad o la no conformidad con una especificación a partir de la incertidumbre de medida. Su consecuencia es una banda de guarda: para declarar conforme hay que estar dentro con margen, y fuera con margen para rechazar.
La trazabilidad se materializa en los patrones con los que se verifica el sistema antes de la sesión (esferas calibradas, barras de esferas) y en el registro de esa verificación con la fecha y la temperatura del recinto. La dilatación cuenta: el acero se mueve del orden de doce micras por metro y por grado, así que medir a veinticinco grados una pieza acotada a veinte deja una diferencia que hay que corregir o declarar, igual que en la obtención de componentes mediante ingeniería inversa y escáner 3D para volver a fabricarlos.
Una medida sin incertidumbre no es un resultado, es una opinión con decimales. Declarar la incertidumbre del escaneo y aplicar la regla de decisión convierte un mapa de colores en una aceptación o un rechazo que un tercero puede comprobar.
El veredicto está en la alineación y en la incertidumbre, no en el color
La verificación dimensional por escaneo 3D se sostiene en un orden fijo. Primero se escribe qué cotas se juzgan y con qué tolerancia, después se elige la resolución contra esa tolerancia, luego se alinea la nube reproduciendo el sistema de datums del plano, y solo entonces se lee el mapa y se convierte en cotas con su desviación y su signo.
Si tienes una pieza que no monta y un proveedor que te dice que está dentro de plano, envíanos la pieza tal como salió de fabricación, el modelo CAD y el plano con sus tolerancias y sus datums, y si la tienes, una pieza del lote que sí montaba. Te devolvemos la tabla de cotas medidas con su desviación, el mapa alineado al sistema de referencia del plano, la diferencia frente al best fit y la incertidumbre con la que se ha emitido cada valor.
Preguntas frecuentes
¿Qué criterio se aplica si el plano no acota tolerancias y solo tienes el modelo CAD?
Sin tolerancias escritas no hay conformidad posible, así que lo primero es acordarlas antes de medir. Hay tres vías habituales. Que el plano invoque un sistema de tolerancias generales, y entonces se aplica el grado que indique. Que el conjunto defina las cotas críticas por función, y se acoten solo esas a partir de los juegos de montaje. O que no haya nada, y la salida sea medir varias piezas que sí funcionaron y usar su dispersión como referencia provisional. Lo que no es defendible es escanear primero y decidir el umbral después de ver el mapa, porque ahí el criterio se ajusta al resultado en lugar de juzgarlo.
¿Cuántas piezas hay que escanear para poder decir algo del lote completo?
Una sola pieza describe esa pieza, y para hablar del lote hacen falta unidades de varias posiciones de la tirada. En la práctica, tres a cinco piezas tomadas de inicio, mitad y final de serie, o de cavidades distintas si es un molde multicavidad, permiten separar una deriva del proceso de un defecto puntual. Si todas se desvían en el mismo sentido y en la misma zona, el origen está en el utillaje o en el modelo; si la desviación cambia de pieza a pieza, el origen es la variabilidad del proceso. Escanear veinte piezas de la misma caja cuesta veinte veces más y aporta la misma información que una.
¿Qué factores determinan el coste de una verificación dimensional por escaneo 3D?
El coste lo marcan el número de cotas a informar, el tamaño y la accesibilidad de la pieza, y si hace falta complementar el escaneo con medición por contacto. La captura en sí es rápida; lo que consume horas es el tratamiento, la alineación por datums y la extracción de cada cota con su valor y su desviación. Un informe de forma global sobre una pieza accesible se resuelve en poco tiempo, y uno de treinta cotas con tolerancias geométricas y datums interiores multiplica el trabajo. Lo que más reduce el gasto es llegar con el plano marcado y las cotas críticas señaladas, porque permite medir lo que decide en lugar de informar todo.
¿Qué riesgo corres si aceptas una pieza con un mapa de desviaciones sin alineación declarada?
Asumes el veredicto de una alineación que no has visto, y con ella el riesgo de montaje. Un mapa obtenido por best fit puede mostrar toda la pieza dentro de tolerancia y esconder una desviación angular que el utillaje sí va a encontrar, porque el apoyo físico no reparte el error, lo concentra en el último punto de contacto. El efecto se descubre en la línea, con el lote ya recibido y la posición negociadora perdida, porque el informe que tienes dice que la pieza es buena. Pedir en el informe la alineación empleada, la escala de color y los valores extremos cuesta una frase y evita ese escenario.
¿Cuánto tarda una verificación dimensional y cuándo conviene pedirla?
Los plazos habituales van de una a cuatro semanas según el alcance. El momento que más valor aporta es la primera pieza de la serie, antes de lanzar producción, porque una desviación detectada ahí se corrige en el utillaje y no en miles de unidades. El segundo es la recepción de un lote discutido, con la pieza todavía sin montar ni limpiar. Si estás en cualquiera de los dos, solicita una valoración con el plano y el modelo CAD y te indicamos qué cotas conviene medir, con qué método y con qué incertidumbre antes de empezar.